アイデアを、
動く PoC にする
- ソフトとハードを、1 つのプロジェクトに集約
- 分業しない。統合して、一気通貫でつくりきる
- 出口:ハッカソン・OSS・スピンアウト
About
Keio Robotics は、慶應義塾大学の学生が運営するロボティクス団体です。矢上キャンパスの YIL(Yagami Innovation Laboratory)を拠点に、学科も国籍も学年も違うメンバーが集まり、実際に社会で使われるロボットをつくることを目指しています。
Why Keio Robotics
ロボコンのような学生ロボティクスでは、解くべき課題も評価軸も大会の主催者が決めます。大会が終われば、磨いた技術の行き場もなくなる。決められたルールの中で勝っても、社会は変わりません。Keio Robotics は、その逆から始めます。
Vision
ゴールは、実際に社会課題を解決するプロダクトをつくること。アイデアを動く試作(PoC)にし、社会実装まで持っていく流れを、学生の手でつくります。
自分たちで定義した、前例のない問い。
ハードもソフトも分業せず、一気通貫でつくりきる概念実証。
社会で使われるプロダクトや事業へ。スタートアップという選択肢も含めて。
ハッカソンなどで短期間に世に問い、フィードバックを得る。
成果とノウハウを公開し、次の開発者につなぐ。
スタートアップとして独立させ、社会に実装する。
Team structure
片方だけでは、社会実装には届かない。Keio Robotics はエンジニアだけの団体ではありません。
Base — YIL
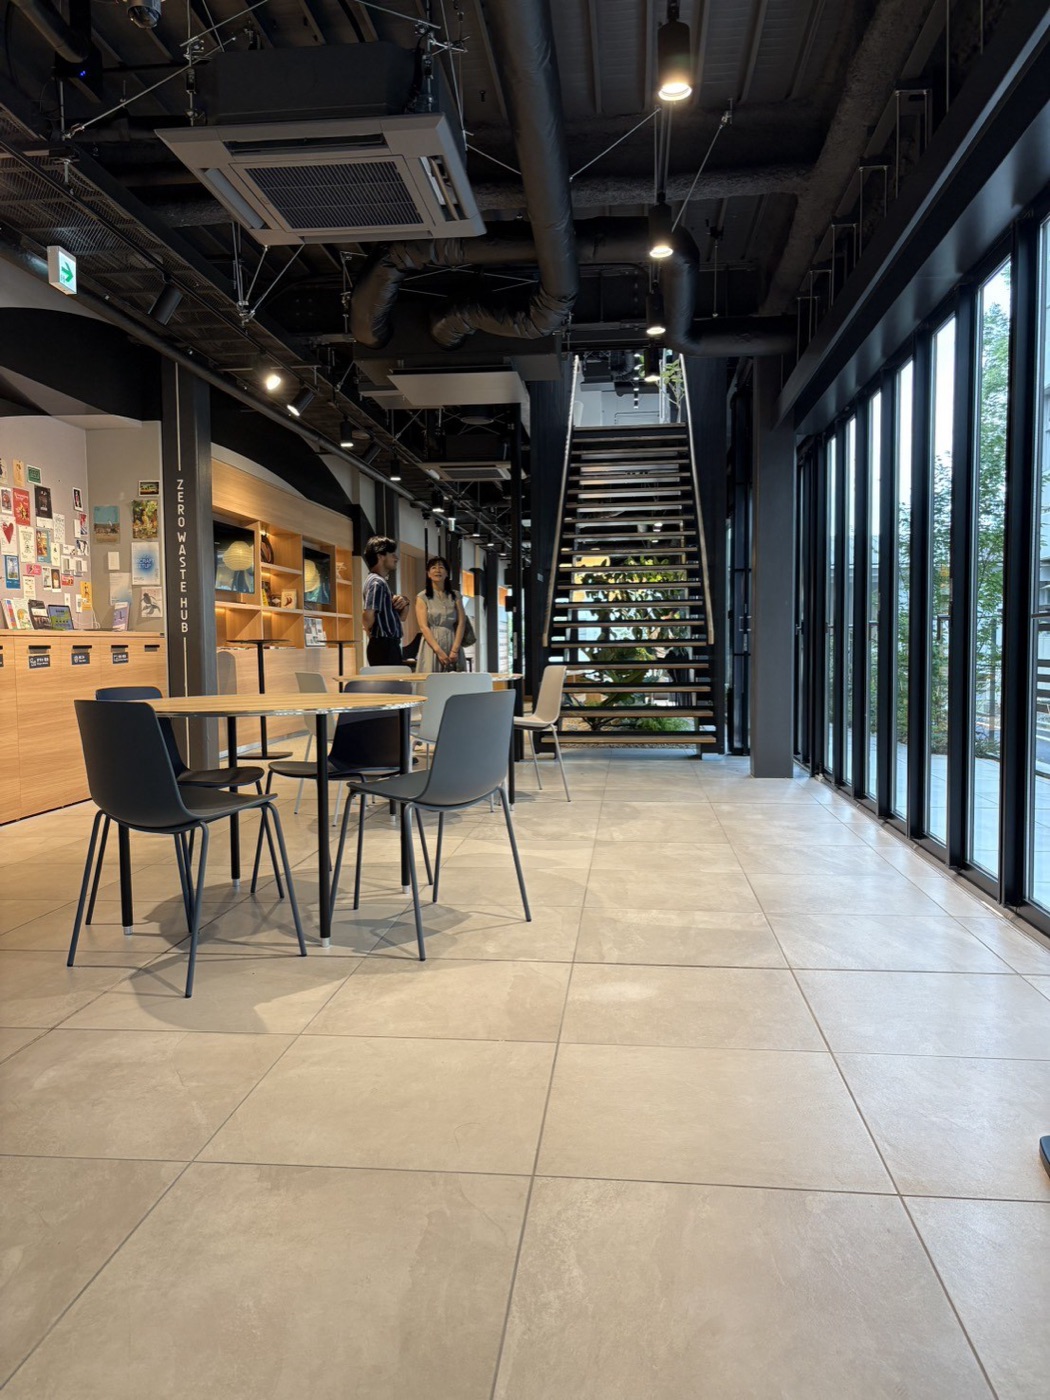
YIL(Yagami Innovation Laboratory)は、2025 年 4 月に慶應義塾大学 矢上キャンパスに開所したオープンイノベーション施設です。慶應の科学技術の知を社会と共有し、産学連携による課題解決と社会実装を目指す拠点で、愛称の「イール」は細長い建物の形を eel(うなぎ)に見立てたもの。Keio Robotics は、ここを開発と実証の拠点にしています。
集う — 共創スペース大型 LED ビジョンのある LIVE HUB や EAT & LEARN など、人が集まり議論する階。KR にとっては日々の作業と実機検証の場です。
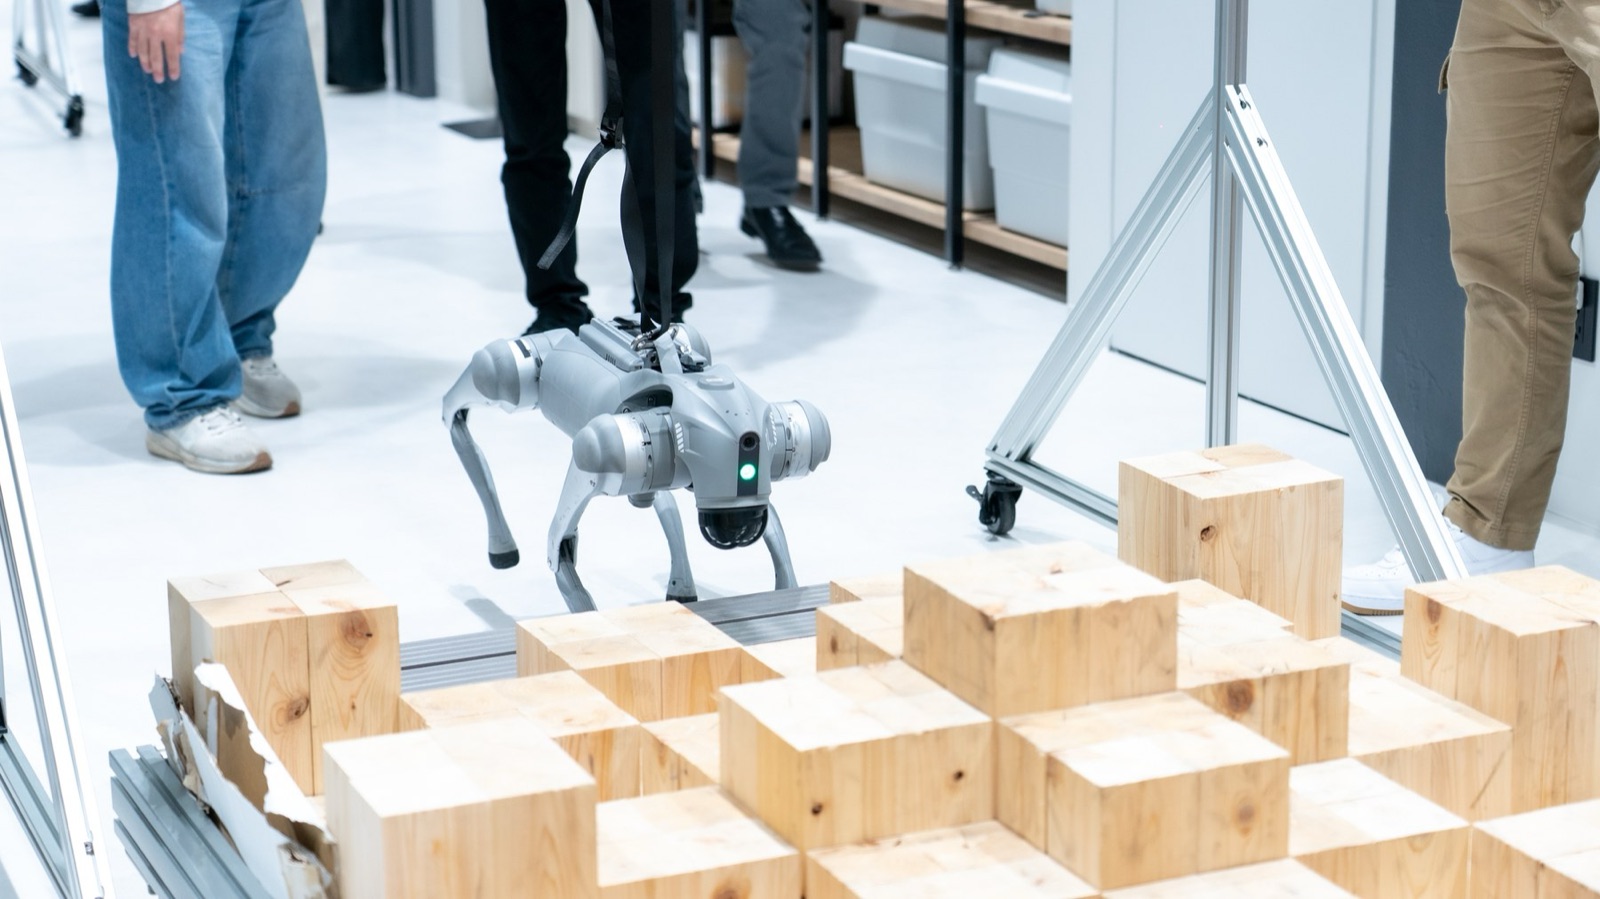
試す — スタジオ研究機器が常設されたスタジオ。天井の吊り下げ機構や不整地フィールドで、実機をそのまま試せます。
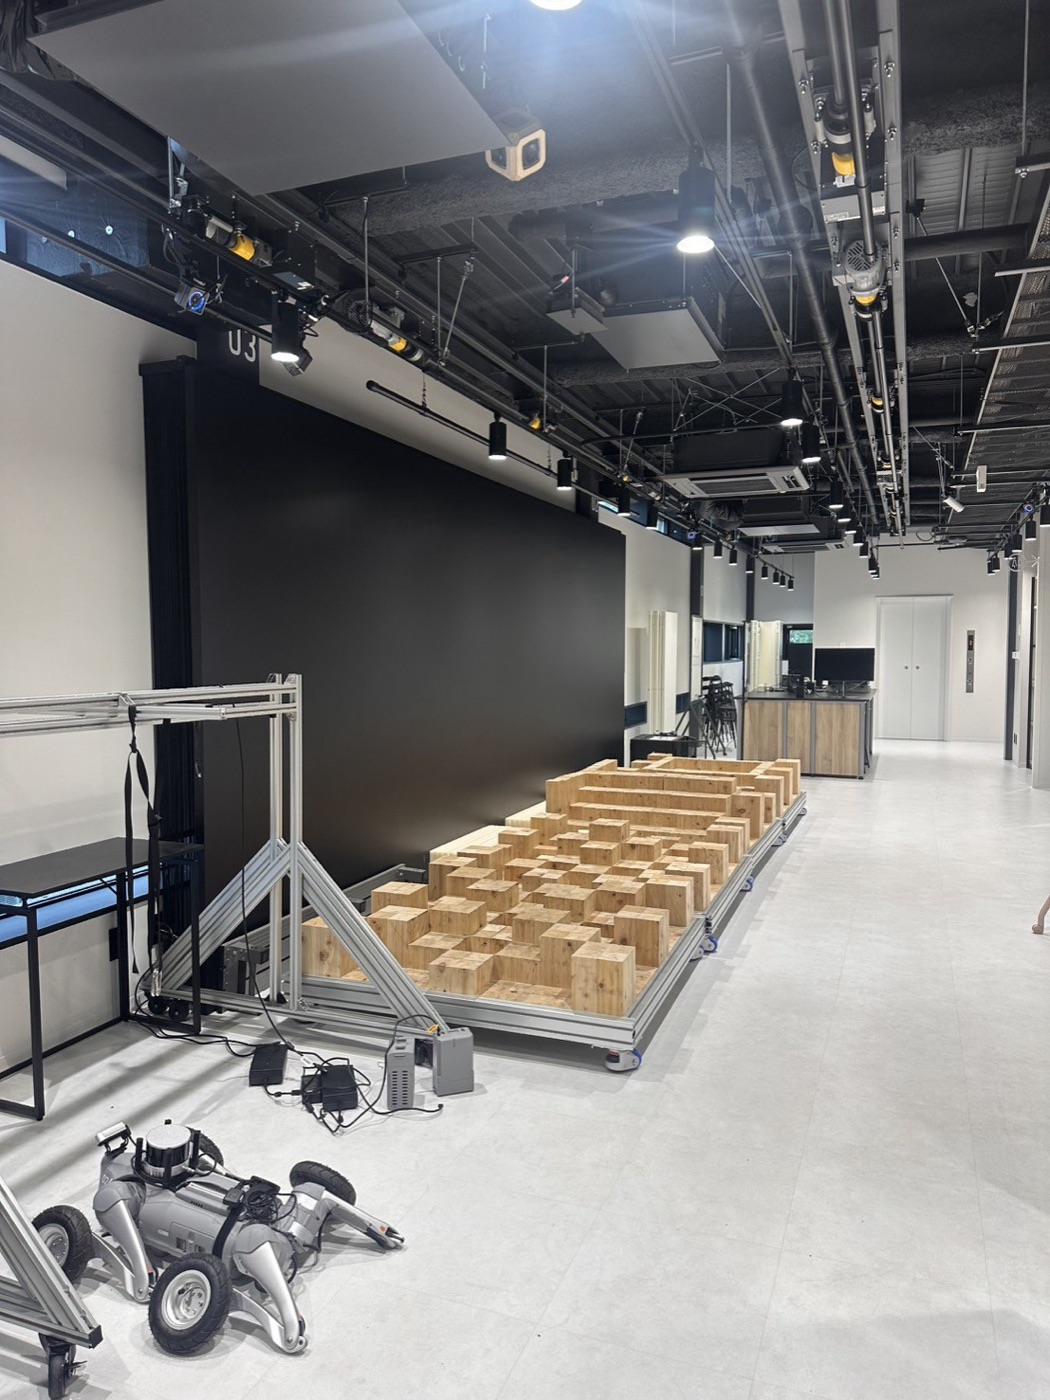
階段やエレベーターを含む実際の建物の中で、実機を走らせて検証できる。
デジタルツインや可視化を、等身大で映し出せる。
懸架式アームの開発や、モーションキャプチャによる高精度な計測に。
Matterport で全館をスキャン済み。実機に載せる前にシミュレータで確かめられる。
YIL で使える機材
Sim to Real
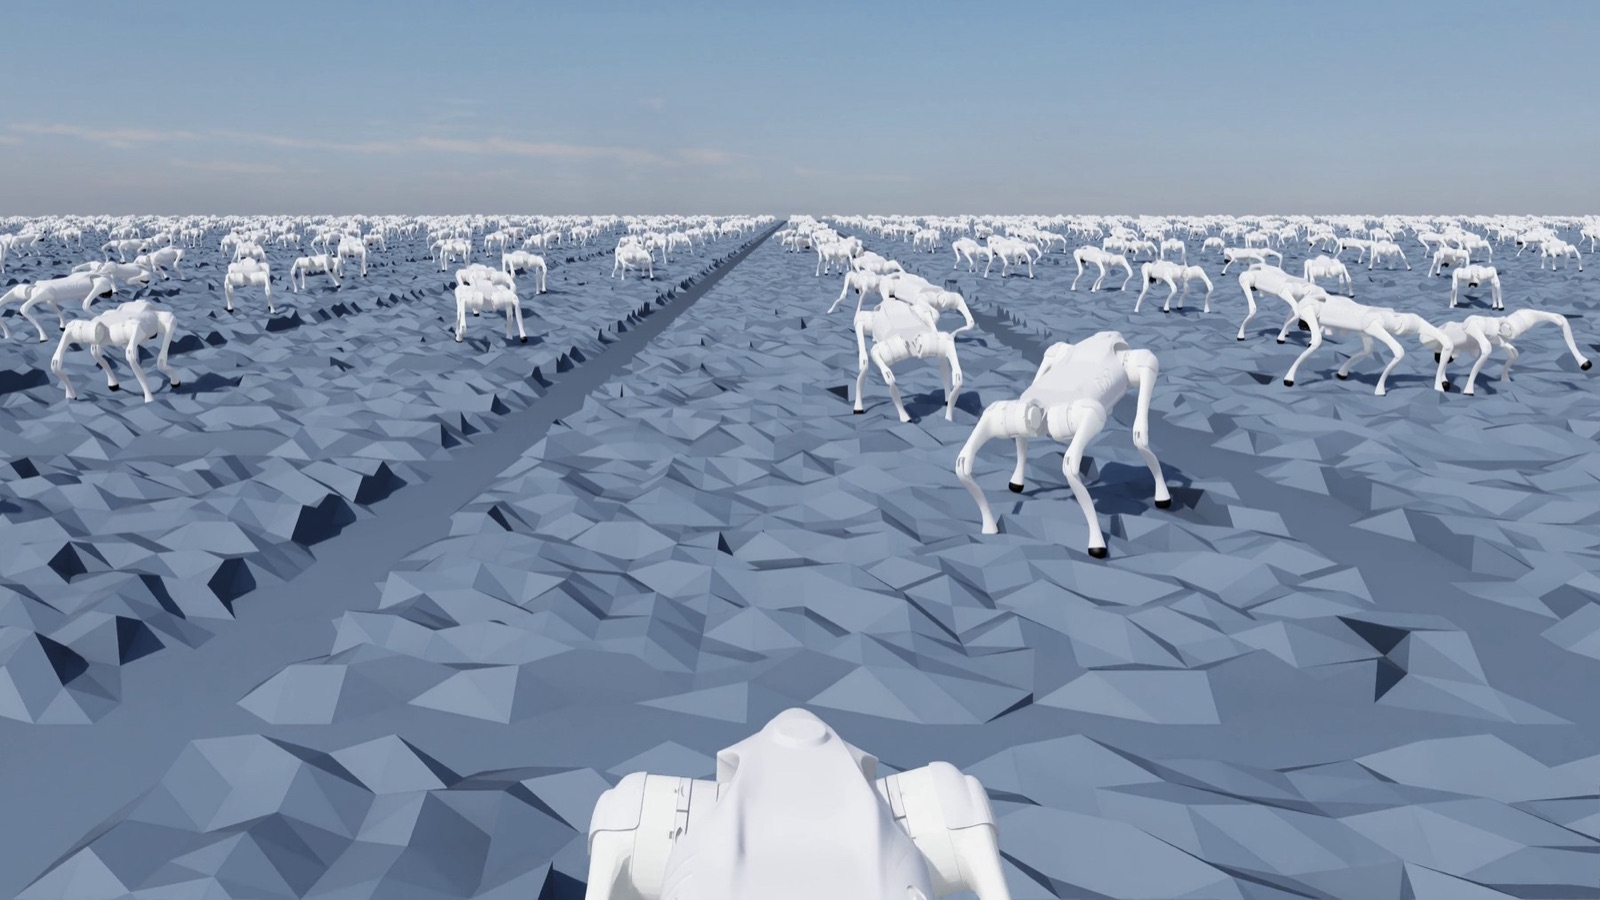
シミュレータで学習させたものを、そのまま実機で走らせるところまで。この一連の流れを、学生が自分の手で回せる環境です。
Workshop
開発だけでなく、学内向けの講習会も開いています。2026 年 10 月には AIC の講習会で、Keio Robotics のメンバーが講師と TA を務めました。
Message
KR チームは、所属研究室や学科、学部を問わないオープンなロボット開発チームであり、多分野・異分野交流を通じて社会課題解決のためのロボットシステムの獲得を目指すメンバーが集っています。同チームの自発的かつアクティブな活動がこれからのロボット共生時代の一助となることを期待しています。