LOADING GO2…
カーソルで姿勢が変わるクリックで挨拶横になぞると姿勢が変わるタップで挨拶
Unitree Go2
Agent Go2 / Fetch dogAgent Go2 PJ と Fetch dog PJ で使っている四足歩行ロボット。足を床につけたまま、胴体の姿勢だけを変えます。
- DOF
- 12(各脚 3 関節:hip・thigh・calf)
- LEG
- thigh 213 mm + calf 213 mm
Projects
解くべき課題を自分たちで定義し、ハードの設計から学習、実機での検証までをひとつのチームでやりきる。いま動いている 3 つのプロジェクトです。
Platforms
Agent Go2 と Fetch dog で使う Unitree Go2 と、Gantry Robot のロボットアーム。どちらもカーソルやタップで動かせます。なお Agent Go2 で使っているのは、脚の先が車輪になった Go2W です。
LOADING GO2…
カーソルで姿勢が変わるクリックで挨拶横になぞると姿勢が変わるタップで挨拶
Agent Go2 PJ と Fetch dog PJ で使っている四足歩行ロボット。足を床につけたまま、胴体の姿勢だけを変えます。
LOADING ARM…
カーソルへ手先が伸びるクリックでつまむなぞると手先が動くタップでつまむ
Gantry Robot PJ で使っている 6 軸のロボットアーム。手先がカーソルの方へ伸び、関節の角度は逆運動学でその場で計算しています。
3D モデル:Robot dog Unitree Go2 by C. Yamahata(CC BY 4.0)/ reBot Arm B601-DM by Seeed Studio(CERN-OHL-W-2.0)。表示用に簡略化し、色と関節の動きは Keio Robotics が調整。
自律型 Physical Agent Dog をつくる
Goal
「コーヒーを取ってきて」に応える
移動・操作・対話を、ひとつの機体に
Overview
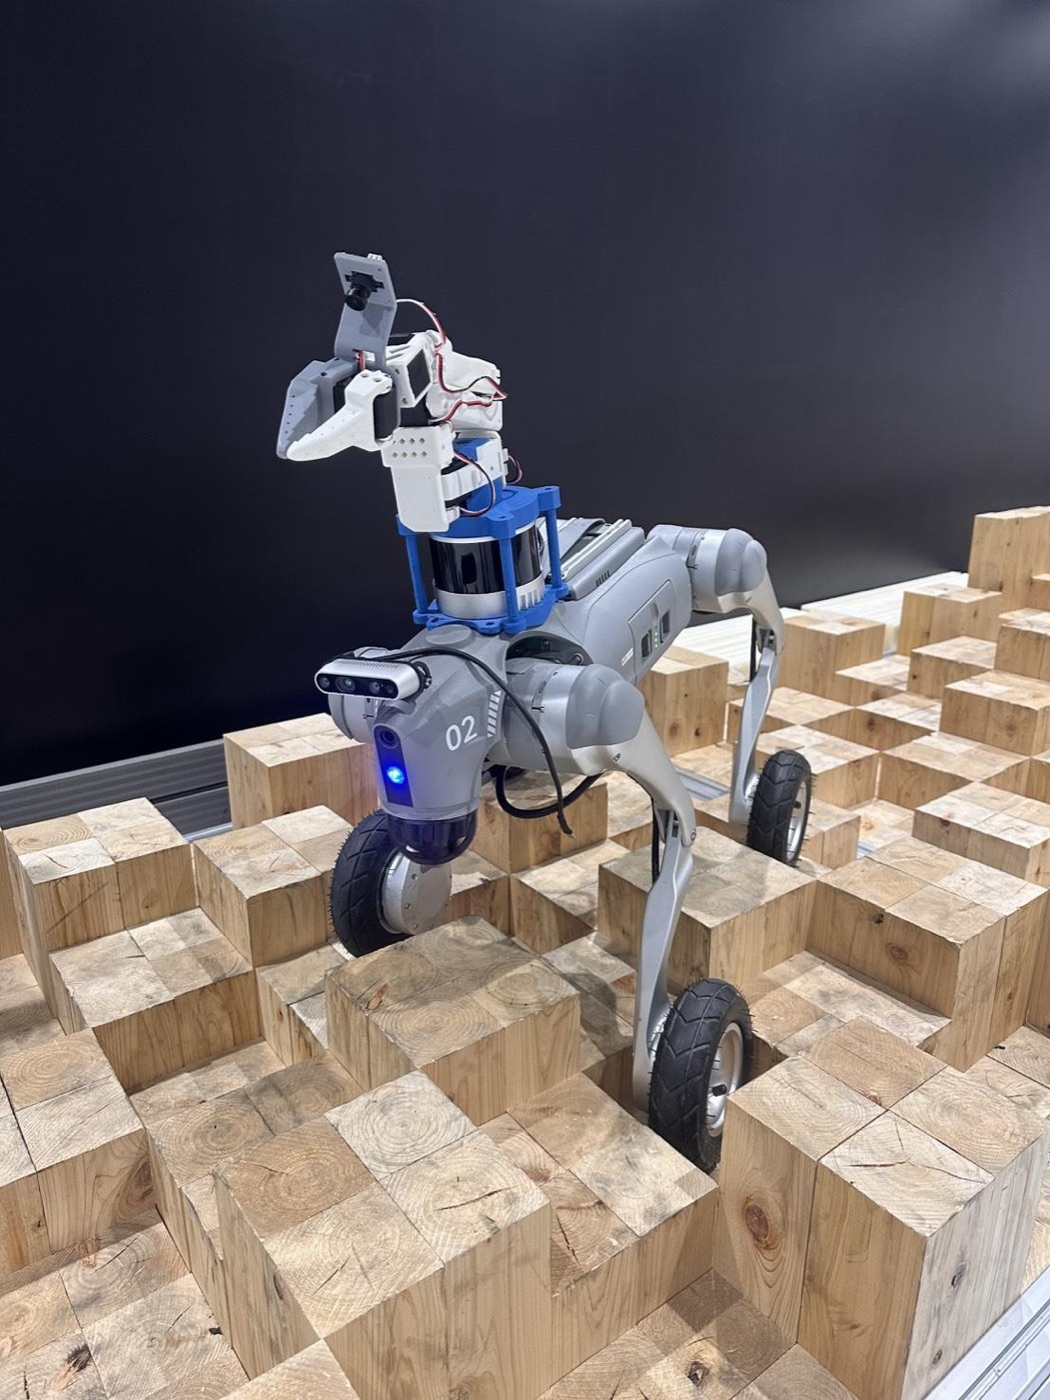
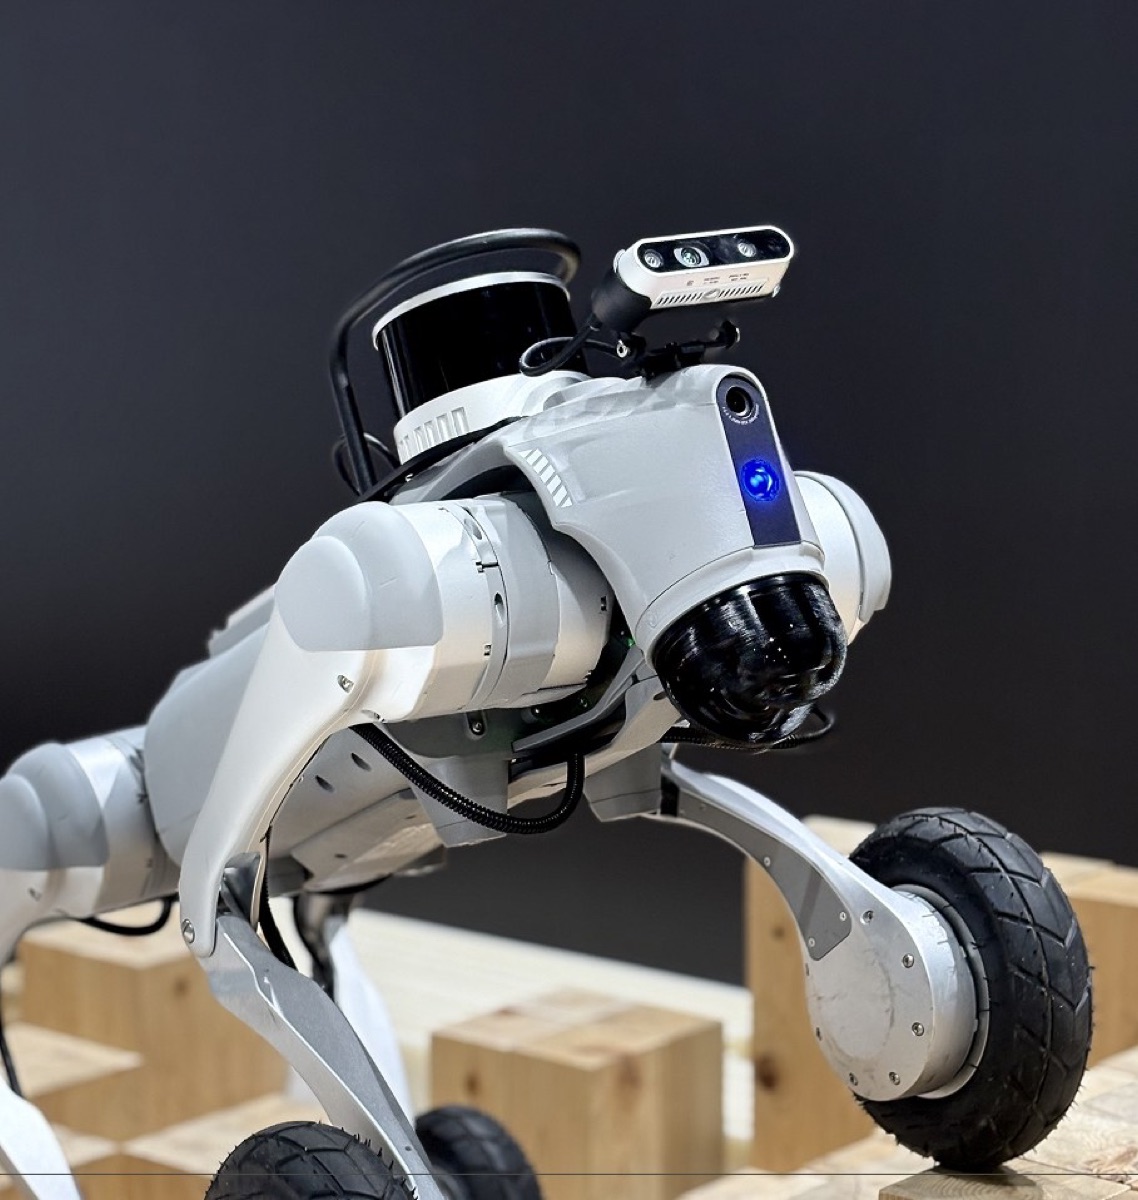
四足歩行ロボットにアームを載せ、建物の中を自分で動き回り、物をつかみ、人の指示に応える——そんな自律型の Physical Agent Dog をつくるプロジェクトです。最初のゴールは、2 階にいる人の「コーヒーをください」に応えること。エレベーターのボタンを押して 1 階へ降り、コーヒーマシンからカップを受け取って届けるまでを、1 台でこなします。
鍵になるのは、エレベーターのボタン操作やカップの把持・受け渡しといったマニピュレーションと、正確な自律移動。Unitree SDK と ROS 2 を土台に実装し、言語の指示(VLM/VLA)でタスクを受け取って実行するところまでを開発しています。
階段やエレベーターを含む YIL 全域の移動と、言語指示によるタスク実行を統合する。
強化学習で「取ってこい」を教える
Goal
「取ってこい」ができる、
本物の犬みたいなロボット犬を
Overview
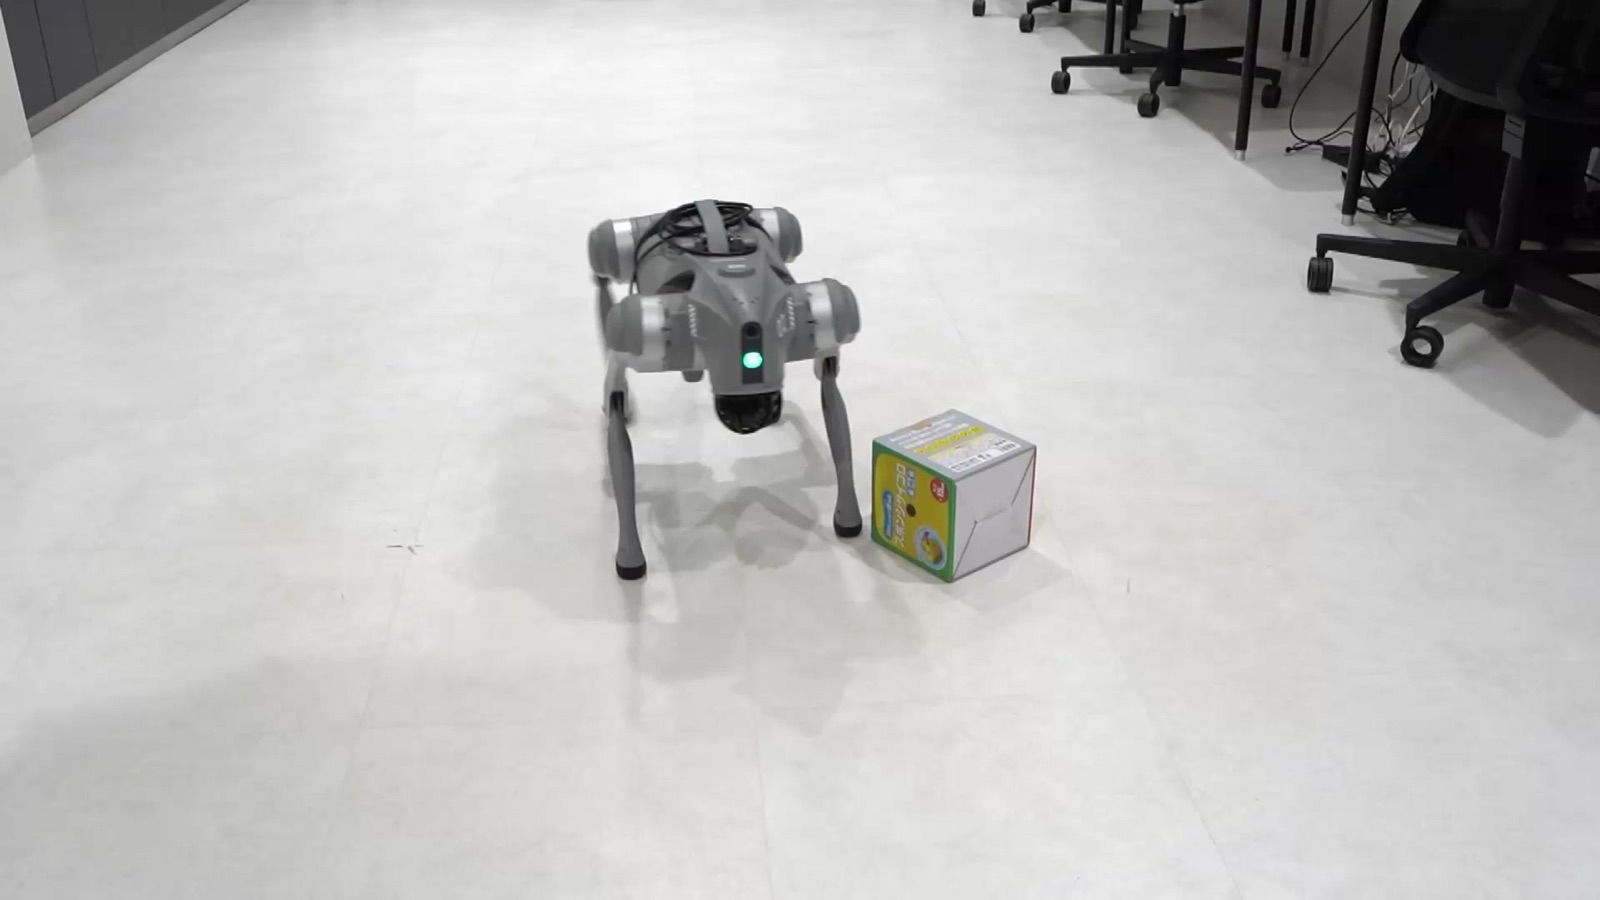
Unitree Go2 に、前脚でキューブを押して目標エリアまで運ぶ「取ってこい」タスクを学習させました。人とロボットが「投げて、取ってくる」遊びをできるようにすることが目標です。
制御は 2 層の階層型強化学習。低レベルの方策が速度指令を受け取って歩行を担い、高レベルの方策がロボットと物体の位置・速度から最適な速度指令を出します。方策は PPO で獲得しました。箱の位置は、YOLO による検出と点群トラッキングの推定を拡張カルマンフィルタで統合して追跡しています。
学習した方策を実機へ転移し、対象物や環境が変わっても動けるよう汎化性能を高める。
天井から吊るロボットアーム
Goal
吊り下げ機構で人の生活を邪魔せず、
あらゆるタスクをこなすロボットを
Overview
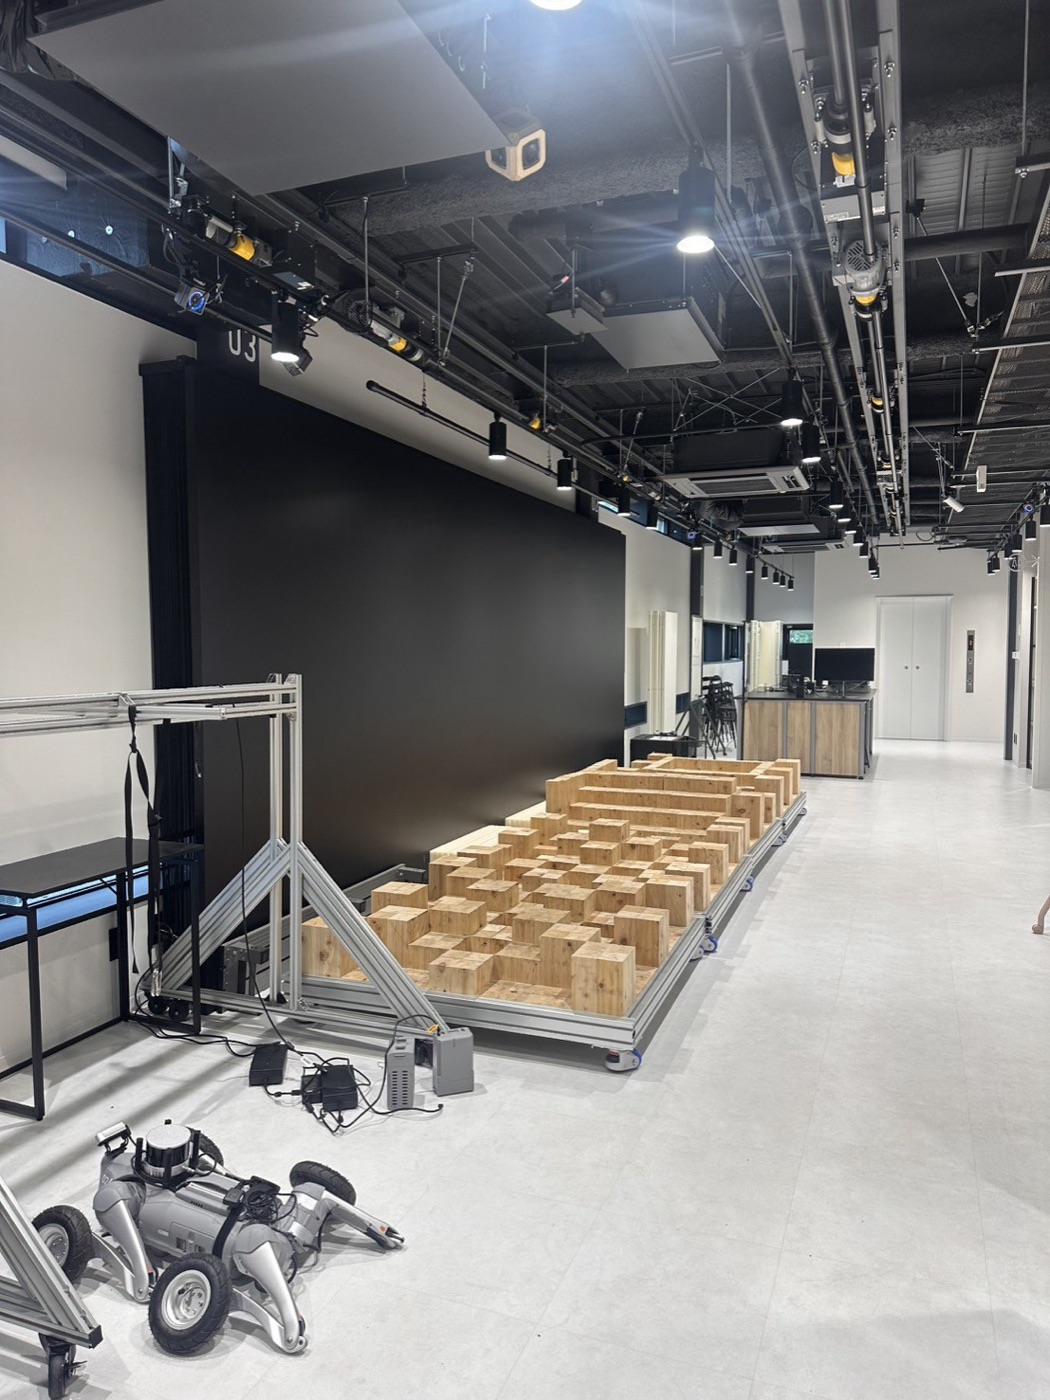
YIL の天井吊り下げ機構と OptiTrack を活かし、食器のピック&プレースを行う懸架式のロボットアームを開発しています。上から作業するので、床やテーブルの上で人の動きを邪魔しません。
取り組みの中心は「Robot Friendly Design」。ロボットに合わせて道具の側を設計し直すという考え方で、人とロボットの双方が扱いやすい食器の形状と磁気センシングを設計し、VLA モデル(π0.5)の把持性能を高めます。ハードの設計から VLA の学習まで、ひとつのチームで最後までやりきります。
ガントリー機構を製作して実機で検証する。食器の再設計で成功率がどう変わるかを、定量的に評価する。